SEARENITY, le robot magnétique nettoyeur de coques pour décarboner le transport maritime

Innovation, Recherche Ingénierie marine

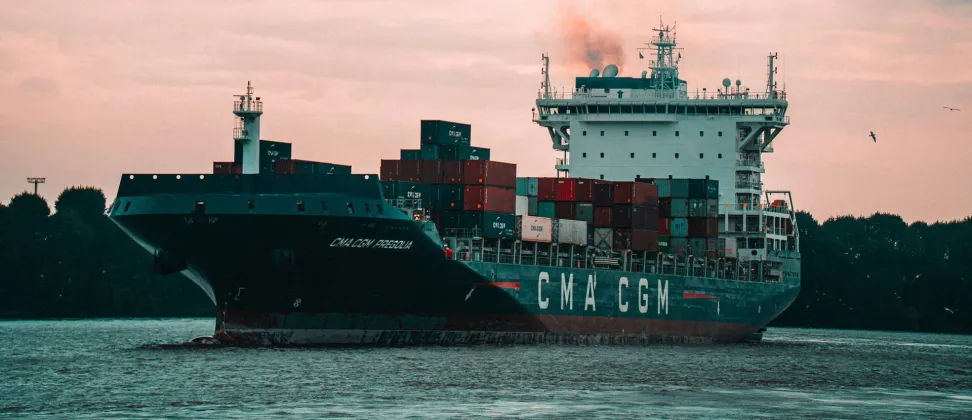
L’ENSTA est l’un des partenaires du projet SEARENITY, retenu dans le cadre de l'appel à projets « CORIMER Navire Bas Carbone » (financement Ademe, France 2030). Le projet vise à développer un robot autonome capable d’intervenir en continu sur les coques de navires pour les nettoyer et limiter l’apparition d’algues et coquillages dans un objectif de réduction de la consommation énergétique et des émissions de C02.

La décarbonation du secteur maritime engagée

Avec près de 3% des émissions de gaz à effet de serre, le secteur maritime représente l’équivalent du 6e pays le plus émetteur au niveau mondial. En 2023, l’Organisation Maritime Internationale a fixé un objectif de neutralité carbone en 2050 pour le transport maritime mondial et une réduction d'au moins 40 % d'ici à 2030. Pour atteindre ces objectifs, la France s’est dotée d’une feuille de route et d’un plan d’actions global.

La réduction de la traînée hydrodynamique des navires (résistance à l’avancement), fait partie des leviers possibles. Elle entraîne une meilleure efficacité énergétique permettant de réduire la consommation des navires et les émissions liées.

Avec SEARENITY, les acteurs du projet proposent d’intervenir sur ce levier, non pas sur le design du navire, mais sur le biofouling, appelé aussi encrassement biologique. Naturellement, en quelques heures, des micro-organismes s’installent sur la coque des navires et génèrent une fine couche grasse appelée « film conditionnant ». Ce biofilm s’épaissit de jour en jour et accueille progressivement des organismes plus grands tels que des moules, coquillages, balanes… entraînant jusqu’à 25 % de surconsommation de carburant.

Un projet aux multiples enjeux scientifiques

Le projet SEARENITY a pour ambition de développer un drone sous-marin autonome, accroché à la coque du navire par attraction magnétique. Il est pensé pour agir en continu au cours de la navigation pour éliminer le biofilm et conserver ainsi l’hydrodynamisme du navire.

L’ENSTA intervient sur 2 aspects du projet pour lequel les verrous techniques sont nombreux et pointus : 

  • le système d’attraction magnétique : définition, simulation et tests.
  • le volet hydrodynamique du robot : modélisation, simulation et essais.

Concernant le volet attraction magnétique sur lequel j’interviens, il faut prendre en compte la forme des parois du navire qui ne sont pas lisses mais courbées par endroit ce qui génère des problématiques d’attraction complexes. La poussée de l’eau sur le robot doit également être prise en compte puisqu’elle va impacter fortement la tenue du robot. Enfin, l’attraction nécessaire doit être ajustée au mieux pour ne pas détériorer la peinture de la coque.

Yannick Argouarc’h Enseignant-chercheur à l’ENSTA, laboratoire IRDL

En matière d’hydrodynamique navale, l’intervention des chercheurs de l’ENSTA portent sur l’optimisation de la géométrie du robot à l’aide de la simulation numérique, afin de limiter les efforts subis. Les modèles développés seront également confrontés à des essais de validation dans la nouvelle veine aérodynamique de l’école.

Nous allons nous intéresser aux efforts que rencontre le robot sous l’eau, en conditions nominales d’utilisation, mais également aux efforts d’impact subis lorsque le robot traverse la surface de l’eau. En effet, en fonction de l’état de mer, la traversée du champ de vagues peut se révéler particulièrement dimensionnante pour la tenue du robot sur la coque.

Pierre-Michel Guilcher Enseignant-chercheur à l’ENSTA, laboratoire IRDL

Outre l’intervention de deux enseignants-chercheurs, deux ingénieurs seront recrutés en CDD sur ce projet. 

Porté par Subsea Tech en partenariat avec Naval Group, CMA CGM, l’Université Bretagne Sud (laboratoire LBCM) et l’ENSTA (laboratoire IRDL), le projet s’étend sur 42 mois et bénéficie d’un budget global de 5.96 millions d’euros financé à hauteur de 3.95 millions d’euros par l’Etat dans le cadre de France 2030 opéré par l’ADEME.
 

Nos dernières actualités

École | Formation
Former une génération d’ingénieurs engagés

Un après-midi de septembre, dans les salles de cours de l'ENSTA, des groupes composés d’une dizaine d’étudiants se questionnent autour de grandes feuilles blanches. Ensemble, aidé d’un animateur, ils y placent des cartes en lien avec le dérèglement...
Former une génération d’ingénieurs engagés

Un après-midi de septembre, dans les salles de cours de l'ENSTA, des groupes composés d’une dizaine d’étudiants se questionnent autour de grandes feuilles blanches. Ensemble, aidé d’un animateur, ils y placent des cartes en lien avec le dérèglement...

Alumni | École | Formation | Innovation | International
Catherine Delcroix, bâtir l’avenir avec la Fondation ENSTA

Cela fait déjà quelques années qu’après une très belle carrière dans l’ingénierie, Catherine Delcroix aurait pu se retirer dans le massif du Mont-Blanc et profiter d’une retraite bien méritée. Mais celle qui fut parmi les premières femmes diplômées de l...

International | Recherche
Un professeur ENSTA en mission post-sismique au Vénézuéla

Suite au double séisme intervenu le 24 juin, l’Association française du génie parasismique a dépêché du 29 août au 6 septembre 2026 une mission post-sismique au Vénézuéla. Jean-François Semblat, professeur ENSTA et directeur adjoint de l’Unité de...